【製造與工業】軟件編排不等於擰緊螺絲:工業現場的視覺動作複核、備件檢索與批次追溯邊界
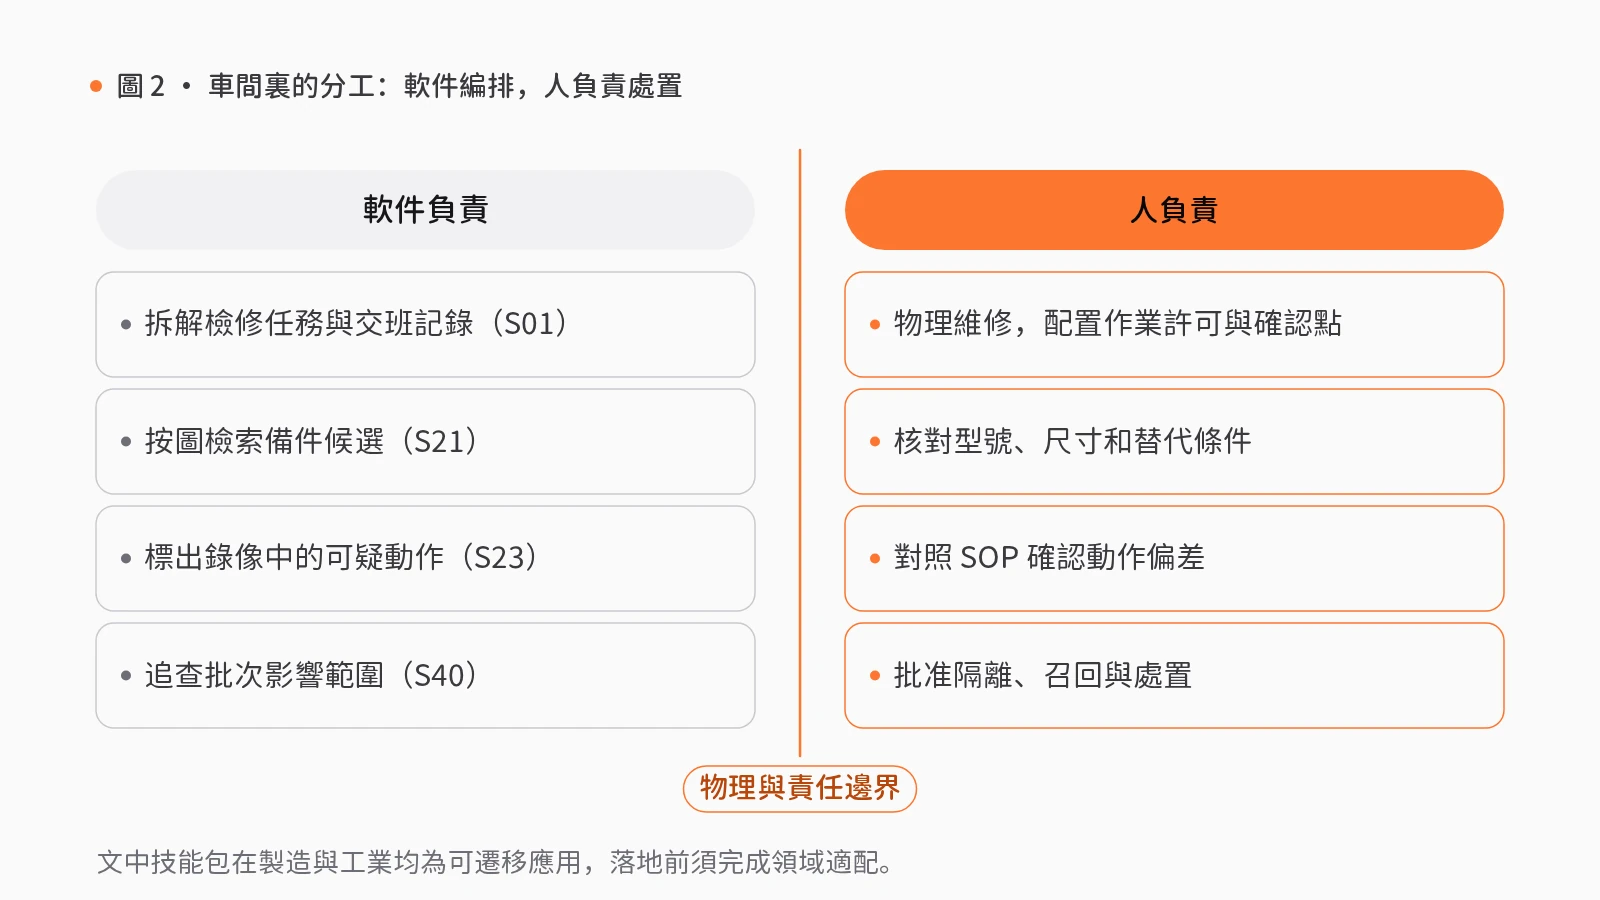
在工廠裏,軟件的職責是拆解檢修任務、按圖檢索備件候選、標出錄像中的可疑動作與追查批次影響範圍;物理維修、機械兼容核對與安全聯鎖仍由人負責。本篇涉及的技能包在製造與工業場景均為可遷移應用。

屏幕上的工單已流轉,產線上的閥門為何不能自動閉合
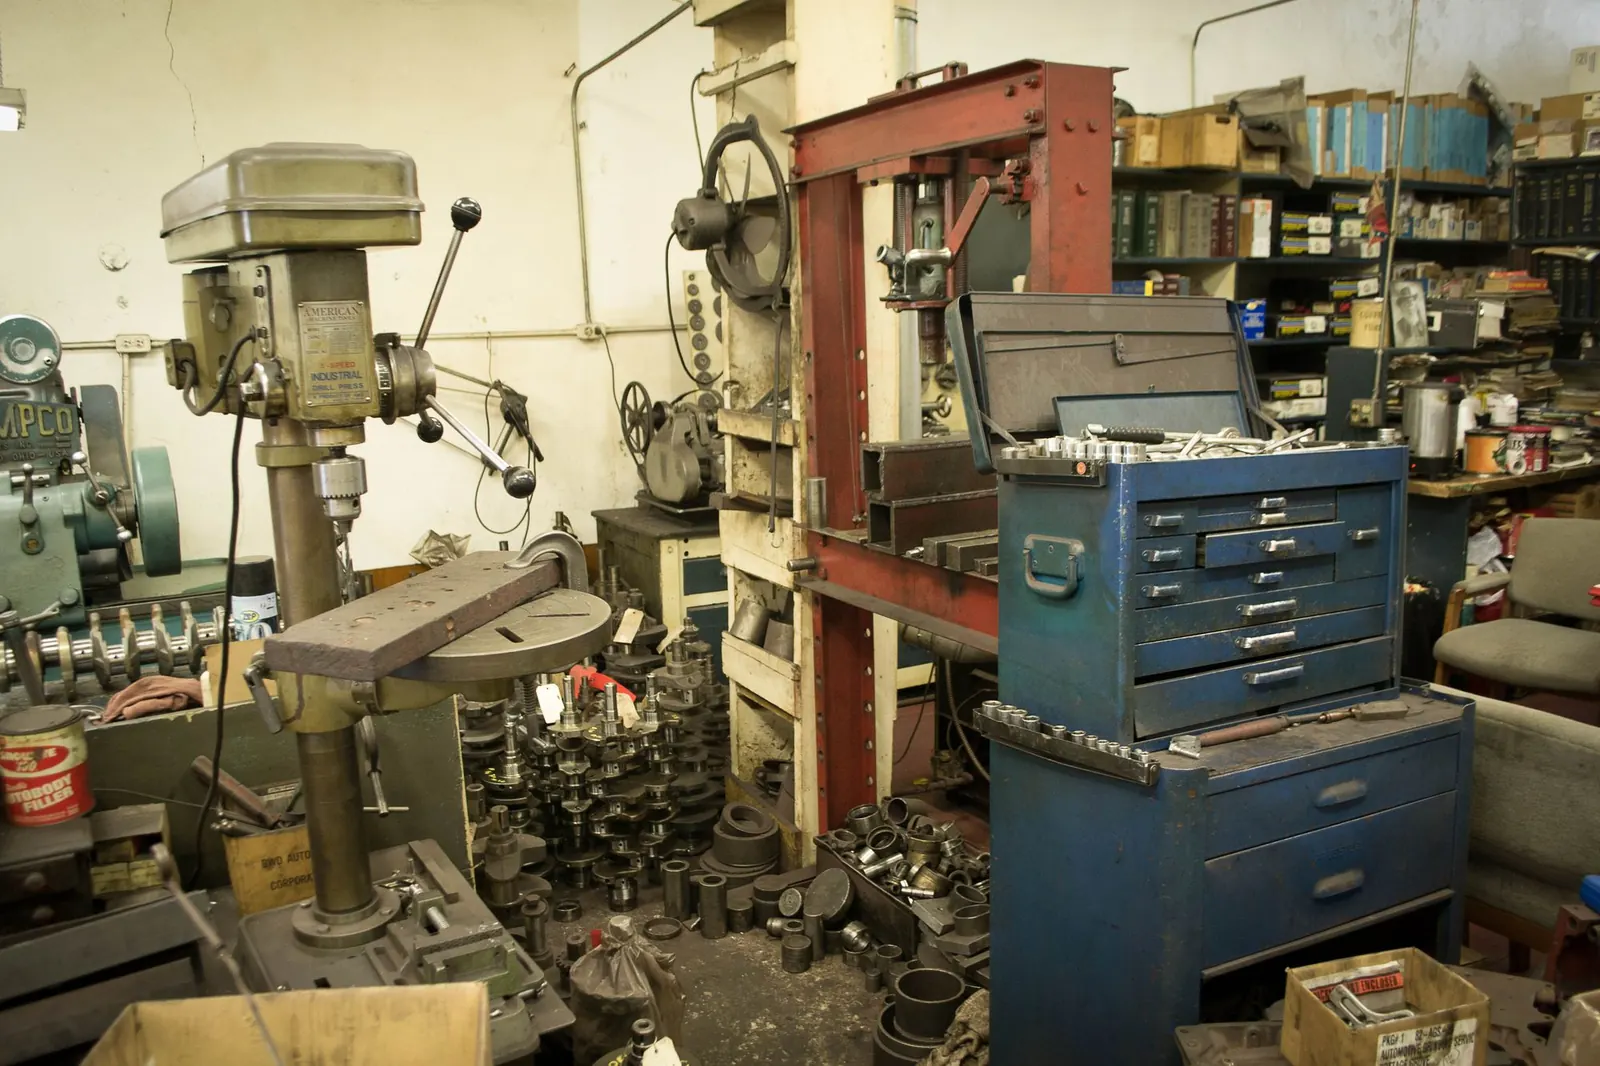
設想這樣一個車間檢修場景:夜班產線突發異響停機,工程師拍下磨損舊件的照片檢索備件,調取工位監控影片排查操作異常,並在系統裏登記受影響的半成品批次與檢修計劃。如果企業把「軟件生成了建議」誤當作「現場完成了處置」——讓視覺模型直接判定違規、憑外觀相似直接領料裝機,或者在工單狀態更新時直接復位設備聯鎖——極易引發機械不兼容、誤判返工乃至現場安全事故。
工業現場存在無法逾越的物理與責任邊界。在工廠裏,軟件的職責是拆解檢修任務、按圖檢索備件候選、標出錄像中的可疑動作以及追查批次影響範圍;物理維修、規格核對、質素處置與安全聯鎖仍由人負責。同時,按照工程誠實原則,本文涉及的技能包在製造與工業領域均無「源數據有行業依據」標籤,全部屬於可遷移應用,落地前必須完成領域適配。
作業規範、資訊物理分層與規模化條件:文獻中的工業機制
為什麼工業現場的資訊系統不能越過物理與組織契約直接替代人的判斷?精益生產研究、工業 4.0 架構設計以及行業白皮書分別揭示了背後的機制。
首先,現場作業的高可靠性建立在明確的規範與即時檢驗之上。Spear 與 Bowen(1999)基於對豐田及其供應商的多年研究指出,豐田生產方式背後的隱性知識可歸納為 4 項規則[1]:所有工作在內容、順序、時間和結果上都高度明確;每一個客戶與供應商連接都是直接的,並具備明確的是或否方式來發送請求與接收響應;每項產品與服務的路徑都簡單直接;任何改進都按照科學方法、在指導者引導下、在組織儘可能低的層級上進行[1]。這些規則在作業中內嵌了檢驗機制,一旦出現問題便立即發出信號[1]。放到數字化車間來看,軟件的價值不是繞過作業規範,而是輔助把工序的時間、順序和異常候選顯性化,讓班組長和工程師能依據明確標準做出「是或否」的確認。
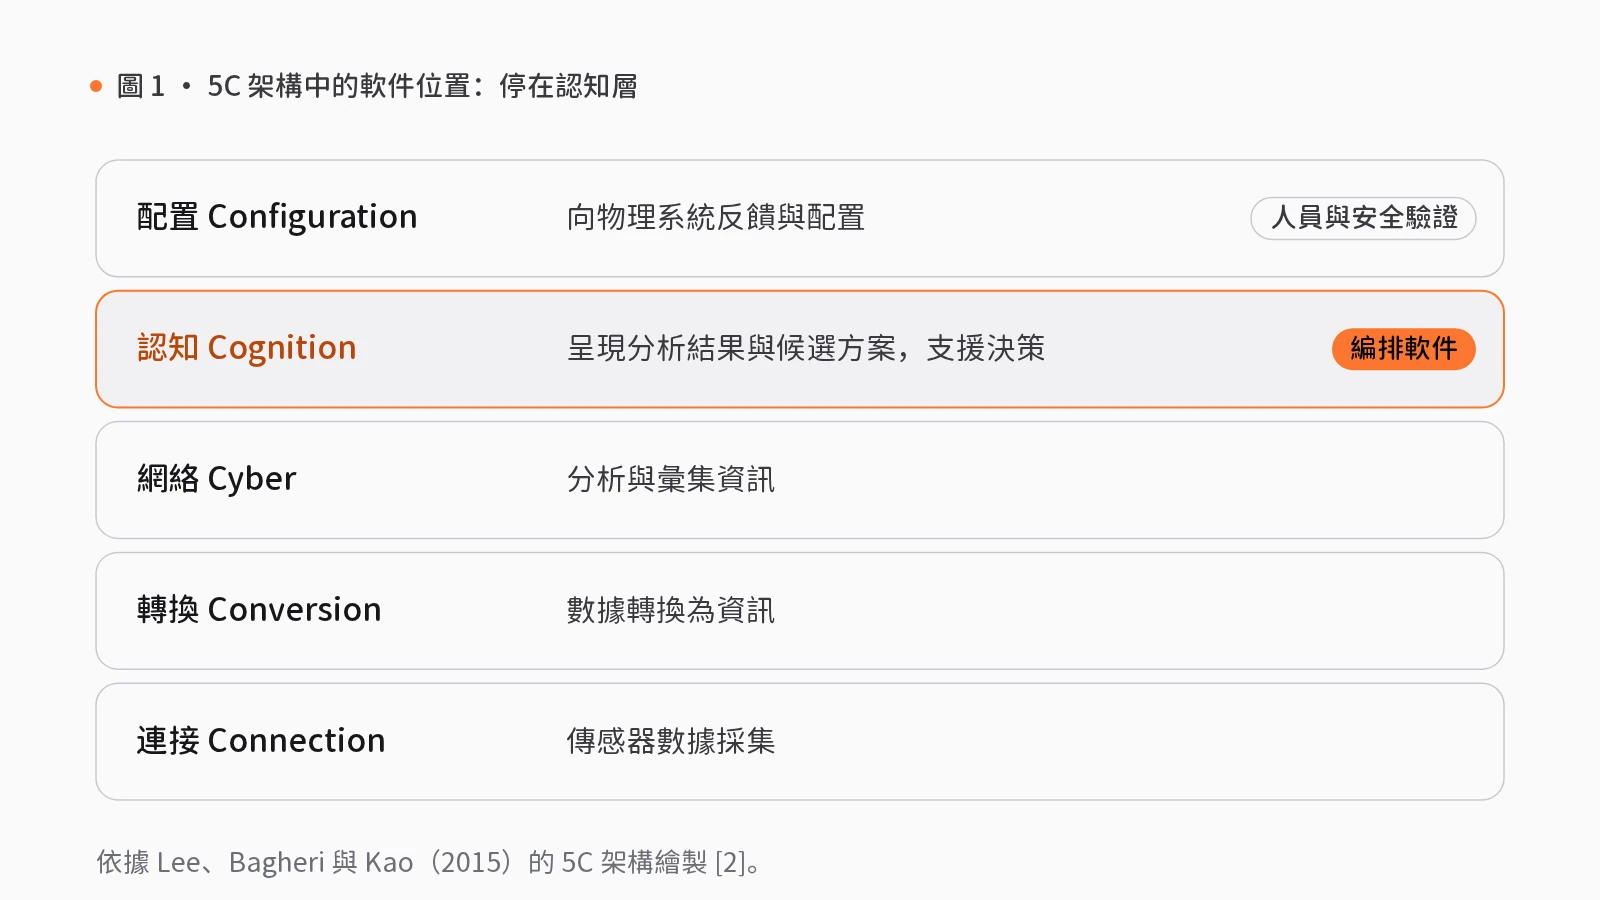
其次,從傳感器數據到物理設備動作之間存在嚴格的工程分層。Lee、Bagheri 與 Kao(2015)提出了面向工業 4.0 製造系統的統一 5 層架構(即“5C”架構:連接、轉換、網絡、認知、配置),作為構建資訊物理系統(CPS)的指南,描述了從傳感器數據採集、數據向資訊轉換,到分析、決策支援,再到向物理系統提供反饋與配置的演進過程[2]。在工程實踐中,資訊理解與任務編排軟件位於認知與決策支援層,負責呈現分析結果與候選方案;它既不替代底層傳感採集,也不能跨過安全驗證直接改動物理設備的配置。
技能包的工程映射:輸入契約、人工關口與可遷移邊界
將上述機制轉化為系統設計,需要明確每個環節的輸入契約、人工複核關口、留存證據與行業適配限制。在站點的智能感知、智能商務以及智能中樞模組中,以下技能包構成了面向車間輔助作業的擬議編排:
- 工位錄像排查對應錄像動作標註與複核(S23)。流程以「授權錄像、場地資訊與複核目標」為初始輸入:先由人工確認錄像來源(未通過複核的輸出退回修訂,不進入下一步),再對齊時間與畫面,通過相機配準與球跡候選組件標註候選動作;隨後進入關鍵的人工複核關口,由指定複核人對照要求確認軌跡與事件,最後彙總確認事件、生成帶標註回放並交接可核對完整性的複核包。在製造業中,該技能包屬於可遷移應用(其源數據有行業依據的領域為體育比賽球跡分析):可把訓練錄像複核的思路遷到工位,標出可疑動作供班組長對照標準作業程式(SOP)確認並交接班次複核包;但須重做工位標定、動作候選和工序統計,現有組件不自動識別 SOP 或判定違規,班次報告模板也待適配。
- 舊件找件對應以圖搜尋相似商品(S21)。流程以「目錄記錄、圖片與查找需求」為輸入:先由人工檢查目錄數據,確認可匯入的目錄;再建立帶屬性和版本的圖片索引並找出分層的相似候選;最後由人工核對規格並選定,輸出人工接受的候選與不匹配説明。在製造業中,它同樣是可遷移應用:維修員拍下舊零件照片從備件目錄檢索外觀候選後,必須親自核對型號、尺寸和替代條件。實施時需完成物料欄位和圖片域適配;外觀相似只供找件,不認定機械兼容或安全。
- 質素異常追查對應質素問題批次追溯(S40)。流程接收「批次來源、檢驗記錄與流轉事件」,先輔助建立關聯工單的批次與檢驗記錄、彙集掃碼與流轉回執,再通過批次追溯、召回任務與渠道風險審計組件追查受影響庫存、訂單和處置候選;接着先後經過「決定處置方式」(批准隔離、召回或退換任務)與「核對處置結果」兩道人工關口,留下處置證據和未結事項。由於相關組件的源數據來自零售場景,本行業仍保守標為可遷移應用;須統一批次與工單模型,接入真實設備另行實施,且掃碼登記不代表物理攔截已發生。
- 檢修排程與交班對應複雜任務拆解與執行(S01)。流程以「目標、範圍和交付要求」為輸入,拆成帶依賴的任務計劃後,在「確認執行範圍」關口經可審計工作流、人工確認與決策復盤組件暫停等待人工批准;批准後逐項逐項執行運行證據,最後在「驗收交付」關口由人工審批交付包與複用記錄。在製造業中,這一可遷移應用可把設備檢修目標拆成檢查、備料和複核任務,批准後逐項推進並留下交班證據;但這裏只編排軟件任務和人工記錄,機械維修本身由人員執行,須配置作業許可與確認點。
關於系統現狀的誠實聲明:製造與工業板塊下沒有任何技能包具備「源數據有行業依據」標籤,上述技能包全部為可遷移應用。站內所有技能包均為擬議編排,僅通過合成數據走查演示,尚未接入真實服務;組件成熟度來自靜態源碼檢查而非生產部署。例如,可審計工作流、人工確認與決策復盤組件目前為原型,其工具步驟只是佔位與記錄,並非自主執行工具。
製造負責人啓動試點前的檢驗清單
工廠負責人在立項試點前,可用以下標準檢驗方案是否守住邊界:
- 是否混淆了認知建議與物理執行? 檢查系統是否停留在候選檢索、異常標記、範圍追查與任務記錄層。任何繞過人員直接改動設備配置、或憑視覺相似放行備件領用的設計都應中止。
- 人工關口是否具備阻斷權與留痕? 檢查班組長確認 SOP 偏差、維修員核對備件規格、質素負責人批准隔離、工程師審批檢修範圍等節點是否強制阻斷——未經接受的輸出退回修訂,不進入下一步。
- 跨行業遷移的適配工程是否已列入計劃? 核實團隊是否已規劃工位相機重標定、物料主數據對齊、批次與工單模型統一,以及線下作業許可與安全確認點的對接。
覺得有用?分享給需要的人。
參考文獻
- [1]
Spear, S., & Bowen, H. K. (1999). Decoding the DNA of the Toyota Production System. Harvard Business Review, 77(5), 96–106. hbr.org ↗
- [2]
Lee, J., Bagheri, B., & Kao, H.-A. (2015). A Cyber-Physical Systems architecture for Industry 4.0-based manufacturing systems. Manufacturing Letters, 3, 18–23. doi.org/10.1016/j.mfglet.2014.12.001
- [3]
World Economic Forum, in collaboration with McKinsey & Company. (2023, December). Global Lighthouse Network: Adopting AI at Speed and Scale [White paper]. www3.weforum.org ↗
相關能力
技能包
S23 · 智能感知
錄像動作標註與複核
人工逐幀查看錄像尋找關鍵動作,耗時費力,結論也難以複查。
系統在錄像中標註候選動作,由人工對照要求確認,再生成帶標註的回放與可複查的複核包。
- 確認錄像來源人工複核
- 對齊時間與畫面
- 標註候選動作
- 對照要求複核人工複核
- 彙總確認事件
- 生成標註回放
- 移交複核包
7 步2 處人工複核8 個組件
S21 · 智能感知
以圖搜尋相似商品
客戶發來圖片詢問是否有貨,人工逐一翻查目錄,效率低且容易遺漏。
以圖片或文字在商品目錄中查找外形相近的候選,經人工核對規格後確定選擇。
- 檢查目錄數據人工複核
- 建立圖片索引
- 查找相似候選
- 核對規格並選定人工複核
4 步2 處人工複核3 個組件
S40 · 智能商務
質素問題批次追溯
某批貨物出現質素問題,卻查不清流向哪些倉庫與訂單,只能大範圍召回。
記錄批次檢驗與流轉資訊,問題發生時追查受影響的庫存與訂單,隔離、召回或退換由人工決定,完成後逐項核對。
- 記錄批次與檢驗
- 彙總流轉記錄
- 追查影響範圍
- 決定處置方式人工複核
- 核對處置結果人工複核
5 步2 處人工複核6 個組件

S01 · 智能中樞
複雜任務拆解與執行
交由 AI 處理的複雜任務常中途停止或偏離目標,進度也無從查看。
先將目標拆解為有序的任務清單,經人工確認範圍後執行,交付前再次驗收。
- 拆解任務清單
- 確認執行範圍人工複核
- 逐項執行
- 驗收交付人工複核
4 步2 處人工複核7 個組件